
- Catalogs
- NEOTON MOTOR
- 28BH86EC024IE_datasheet.pdf

- Company
- Products
- Catalogs
- News & Trends
- Exhibitions
28BH86EC024IE_datasheet.pdf
28BH86EC024IE_datasheet.pdf
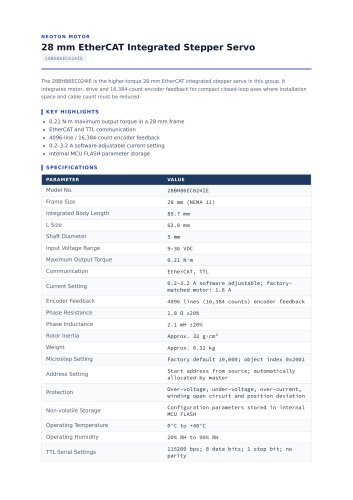
- Maximum output torque of 0.21 N·m within a 28 mm frame.
- Supports EtherCAT and TTL communication protocols.
- Features a 4096-line / 16,384-count encoder for precise feedback.
- Current settings are software-adjustable between 0.2–3.2 A.
- Internal MCU FLASH for parameter storage.
- Model Number: 28BH86EC024IE
- Frame Size: 28 mm (NEMA 11)
- Integrated Body Length: 85.7 mm
- Shaft Diameter: 5 mm
- Input Voltage Range: 9–36 VDC
- Maximum Output Torque: 0.21 N·m
- Communication: EtherCAT, TTL
- Current Setting: 0.2–3.2 A, factory-matched at 1.8 A
- Encoder Feedback: 4096 lines (16,384 counts)
- Phase Resistance: 1.8 Ω ±20%
- Phase Inductance: 2.1 mH ±20%
- Rotor Inertia: Approx. 32 g·cm²
- Weight: Approx. 0.32 kg
- Microstep Setting: Factory default 10,000
- Address Setting: Automatically allocated by master
- Protection: Over-voltage, under-voltage, over-current, winding open circuit, and position deviation
- Non-volatile Storage: Configuration parameters stored in internal MCU FLASH
- Operating Temperature: 0°C to +40°C
- Operating Humidity: 20% RH to 90% RH
- TTL Serial Settings: 115200 bps; 8 data bits; 1 stop bit; no parity
Catalog excerpts
NEOTON MOTOR The 28BH86EC024IE is the higher-torque 28 mm EtherCAT integrated stepper servo in this group. It integrates motor, drive and 16,384-count encoder feedback for compact closed-loop axes where installation space and cable count must be reduced. • 0.21 N-m maximum output torque in a 28 mm • 0.2-3.2 A software-adjustable current setting • Internal MCU FLASH parameter storage Frame Size Integrated Body Length L Size Shaft Diameter Input Voltage Range Maximum Output Torque Communication Current Setting Encoder Feedback Phase Resistance Phase Inductance Rotor Inertia Weight Microstep Setting Address Setting Non-volatile Storage Operating Temperature Operating Humidity 0.2-3.2 A software adjustable; factory-matched motor: 1.8 A 4096 lines (16,384 counts) encoder feedback 1.8 fi ±20% Factory default 10,000; object index 0x2001 Start address from source; automatically allocated by master Over-voltage, under-voltage, over-current, winding open circuit and position deviation Configuration parameters stored in internal MCU FLASH 115200 bps; 8 data bits; 1 stop bit; no parity
Open the catalog to page 1
MECHANICAL DRAWING — 28 MM ETHERCAT INTEGRATED STEPPER SERVO NEOTON MOTOR | www.neotonmotor.com | [email protected] | Generated October 1, 2026
Open the catalog to page 2All NEOTON MOTOR catalogs and technical brochures
 BLAR-090140-MH_datasheet.pdf
4 Pages
 BLAR-090100-MH_datasheet.pdf
4 Pages
 BLAR-09070-MH_datasheet.pdf
4 Pages
 BLAR-09050-MH_datasheet.pdf
4 Pages
 BLAR-09030-MH_datasheet.pdf
4 Pages
 ACSDP200E_datasheet.pdf
4 Pages
 ACSDP100E-75_datasheet.pdf
4 Pages
 ACSDP100E-40_datasheet.pdf
4 Pages
 ACSDP200H_datasheet.pdf
5 Pages
 ACSDP100H-75_datasheet.pdf
5 Pages
 ACSDP100S-75_datasheet.pdf
5 Pages
 ACSDP100H-40_datasheet.pdf
5 Pages
 ACSDP100S-40_datasheet.pdf
5 Pages
 BLD2408_datasheet.pdf
2 Pages
 BLD510-LS_datasheet.pdf
2 Pages
 GT510_datasheet.pdf
2 Pages
 BLD510_datasheet.pdf
2 Pages
 CWD3M683_datasheet.pdf
1 Page
 CWD3M208_datasheet.pdf
1 Page
 CWD2208_datasheet.pdf
1 Page
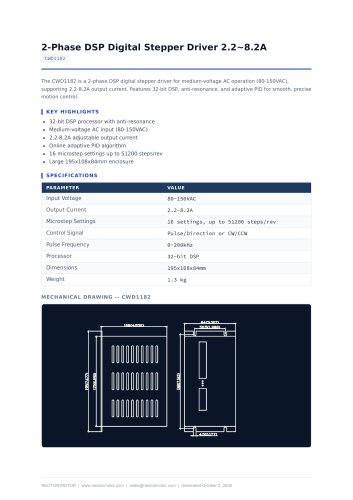 CWD1182_datasheet.pdf
1 Page
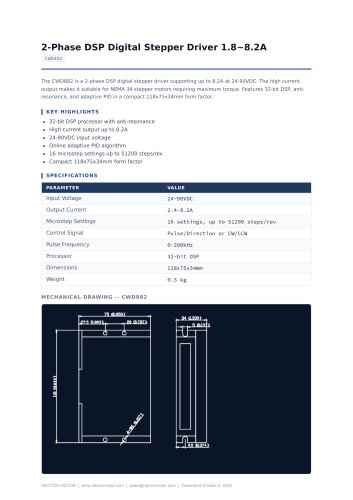 CWD882_datasheet.pdf
1 Page
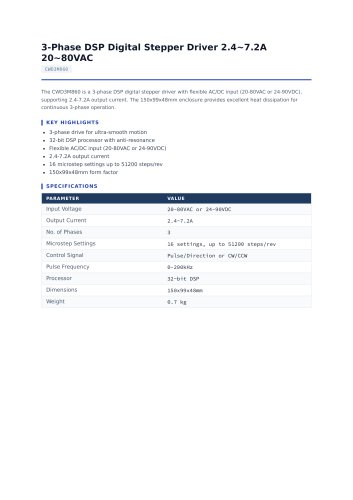 CWD3M860_datasheet.pdf
2 Pages
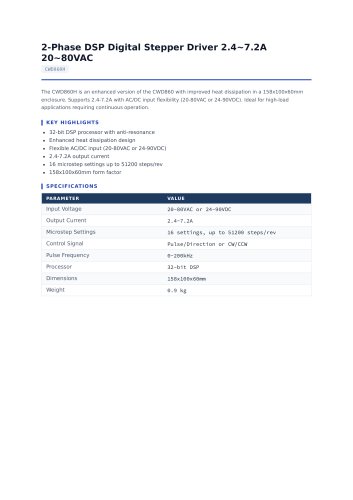 CWD860H_datasheet.pdf
2 Pages
 CWD860_datasheet.pdf
2 Pages
 CWD856_datasheet.pdf
2 Pages
 CWD556_datasheet.pdf
1 Page
 SS1108_datasheet.pdf
2 Pages
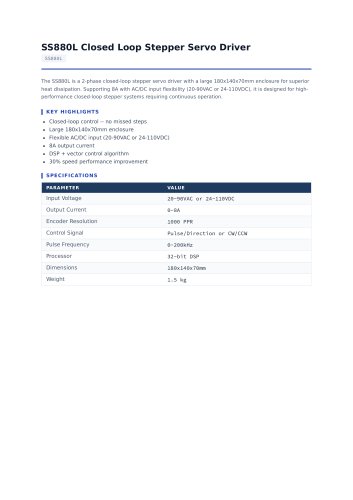 SS880L_datasheet.pdf
2 Pages
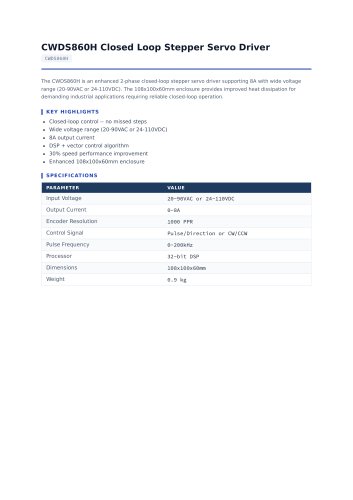 CWDS860H_datasheet.pdf
2 Pages
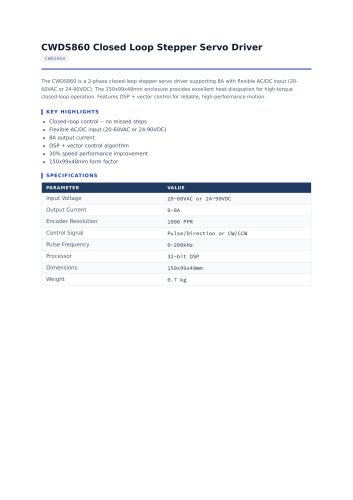 CWDS860_datasheet.pdf
2 Pages
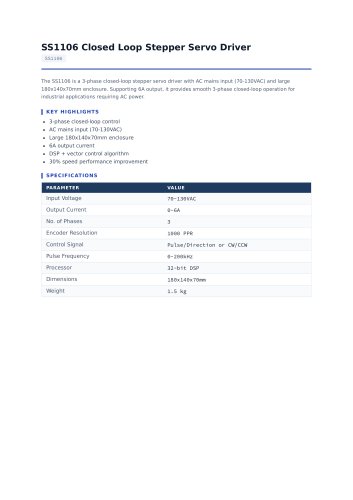 SS1106_datasheet.pdf
2 Pages
 SS2206_datasheet.pdf
2 Pages
 CWDS660_datasheet.pdf
1 Page
 CWDS556_datasheet.pdf
1 Page
 EM824_datasheet.pdf
1 Page
 EM823_datasheet.pdf
1 Page
 EM822_datasheet.pdf
1 Page
 EM821_datasheet.pdf
1 Page
 EM820_datasheet.pdf
1 Page
 EM819_datasheet.pdf
1 Page
 UCS57-90_datasheet.pdf
2 Pages
 UCS57-180_datasheet.pdf
2 Pages
 UCS57-130_datasheet.pdf
2 Pages
 86BH181RS125IM_datasheet.pdf
2 Pages
 86BH142RS85IM_datasheet.pdf
2 Pages
 86BH122RS65IM_datasheet.pdf
2 Pages
 86BH103RS45IM_datasheet.pdf
2 Pages
 60BHH56-079-25_datasheet.pdf
2 Pages
 57BHP51-100-21_datasheet.pdf
4 Pages
 57BHH48-16-21B_datasheet.pdf
4 Pages
 57BH96PS20IC_datasheet.pdf
2 Pages
 57BH83EC12IE_datasheet.pdf
2 Pages
 57BH80CA12IM_datasheet.pdf
2 Pages
 57BH75PS12IC_datasheet.pdf
2 Pages
 57BH56-200-21_datasheet.pdf
4 Pages
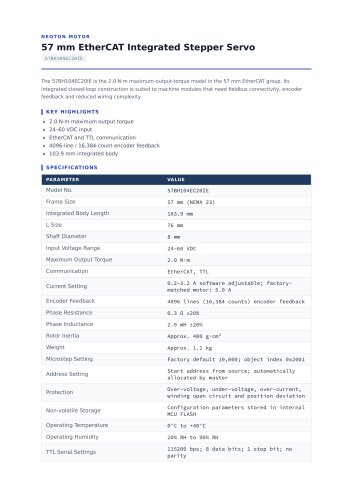 57BH104EC20IE_datasheet.pdf
2 Pages
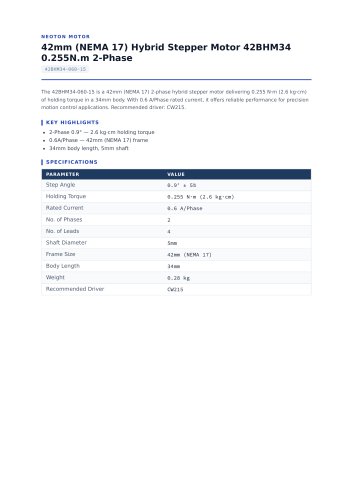 42BHM34-060-15_datasheet.pdf
4 Pages
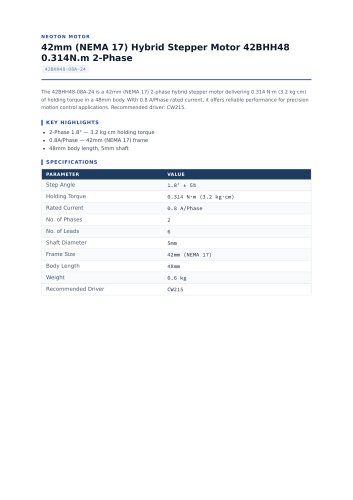 42BHH48-08A-24_datasheet.pdf
4 Pages
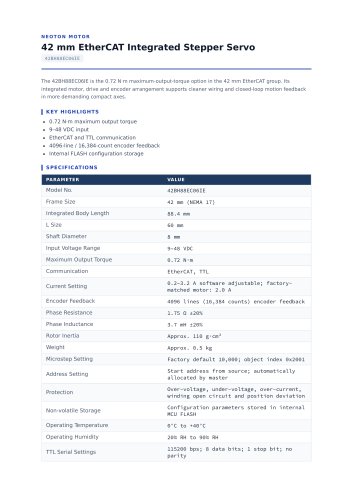 42BH88EC06IE_datasheet.pdf
2 Pages
 42BH79CA06IC_datasheet.pdf
2 Pages
 42BH76EC05IE_datasheet.pdf
2 Pages
 42BH68EC04IE_datasheet.pdf
2 Pages
 42BH67CA05IC_datasheet.pdf
2 Pages
 42BH59CA04IC_datasheet.pdf
2 Pages
 39BHM26-02A-17_datasheet.pdf
3 Pages
 39BH44-031A-24_datasheet.pdf
3 Pages
 39BH34-02-11_datasheet.pdf
3 Pages
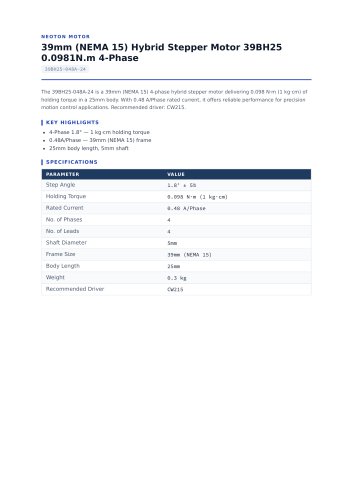 39BH25-048A-24_datasheet.pdf
3 Pages
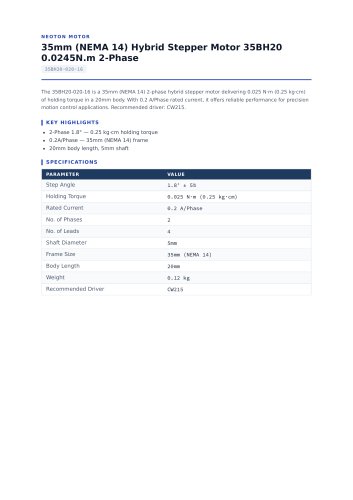 35BH20-020-16_datasheet.pdf
3 Pages
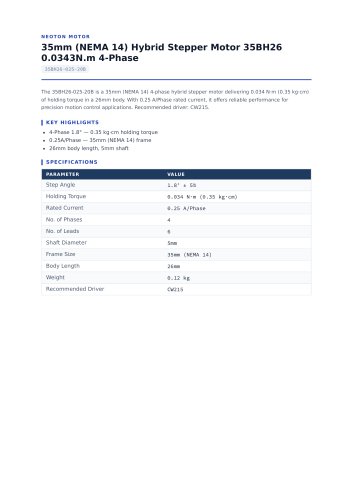 35BH26-025-20B_datasheet.pdf
3 Pages
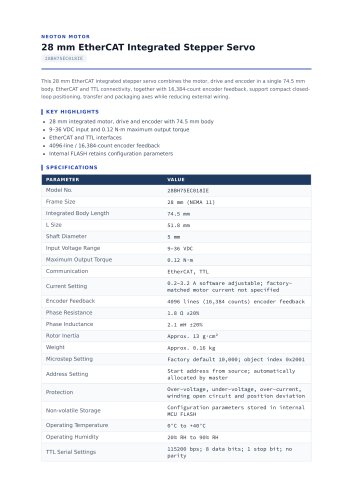 28BH75EC018IE_datasheet.pdf
2 Pages
 28BH67CA018IP_datasheet.pdf
2 Pages
 28BH66PS018IG_datasheet.pdf
2 Pages
 28BH55EC008IE_datasheet.pdf
2 Pages
 28BH51-100B-20_datasheet.pdf
2 Pages
 28BH47CA008IP_datasheet.pdf
2 Pages
 28BH46PS008IG_datasheet.pdf
2 Pages
 28BH45-067A-15_datasheet.pdf
2 Pages
 20BH42-080A-15_datasheet.pdf
2 Pages
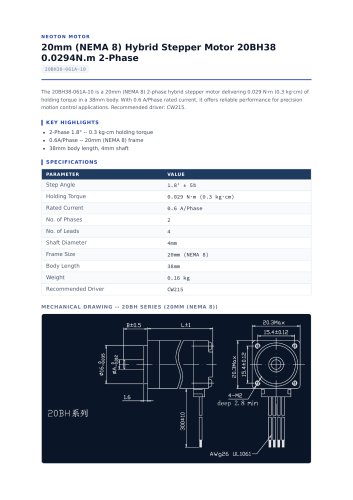 20BH38-061A-10_datasheet.pdf
2 Pages
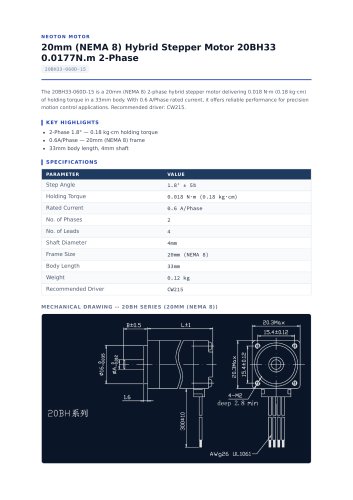 20BH33-060D-15_datasheet.pdf
2 Pages
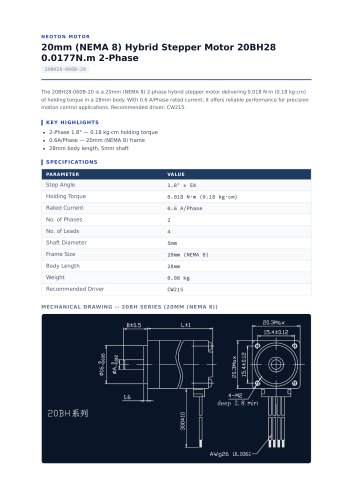 20BH28-060B-20_datasheet.pdf
2 Pages
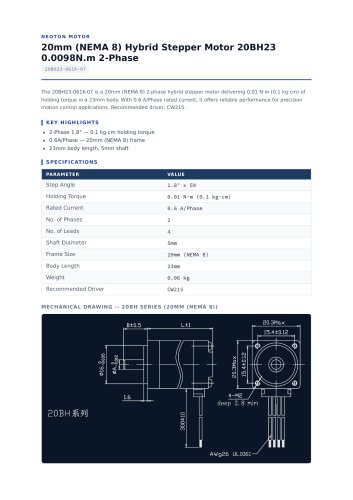 20BH23-061K-07_datasheet.pdf
2 Pages
- Electromotor
- DC electromotor
- Synchronous motor
- Alternating current motor
- Multipole motor
- EC motor
- Electromotor for industrial applications
- Three-phase motor
- 24 V motor
- Servo-motor
- 4-pole motor
- Compact electromotor
- High-efficiency electromotor
- 12 V motor
- Servo-amplifier
- Pump motor
- Stepper motor
- Permanent magnet motor
- High-performance servo motor
- AC servo-motor